Zadanie 4, matura maj 2019, fizyka rozszerzona
Darmowe konto pozwoli wrócić do niego później.
Zadanie
Polecenie
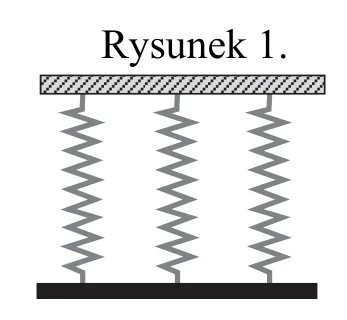
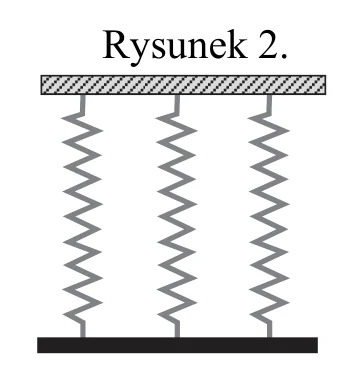
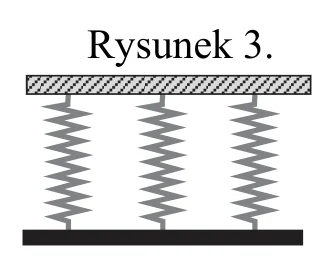
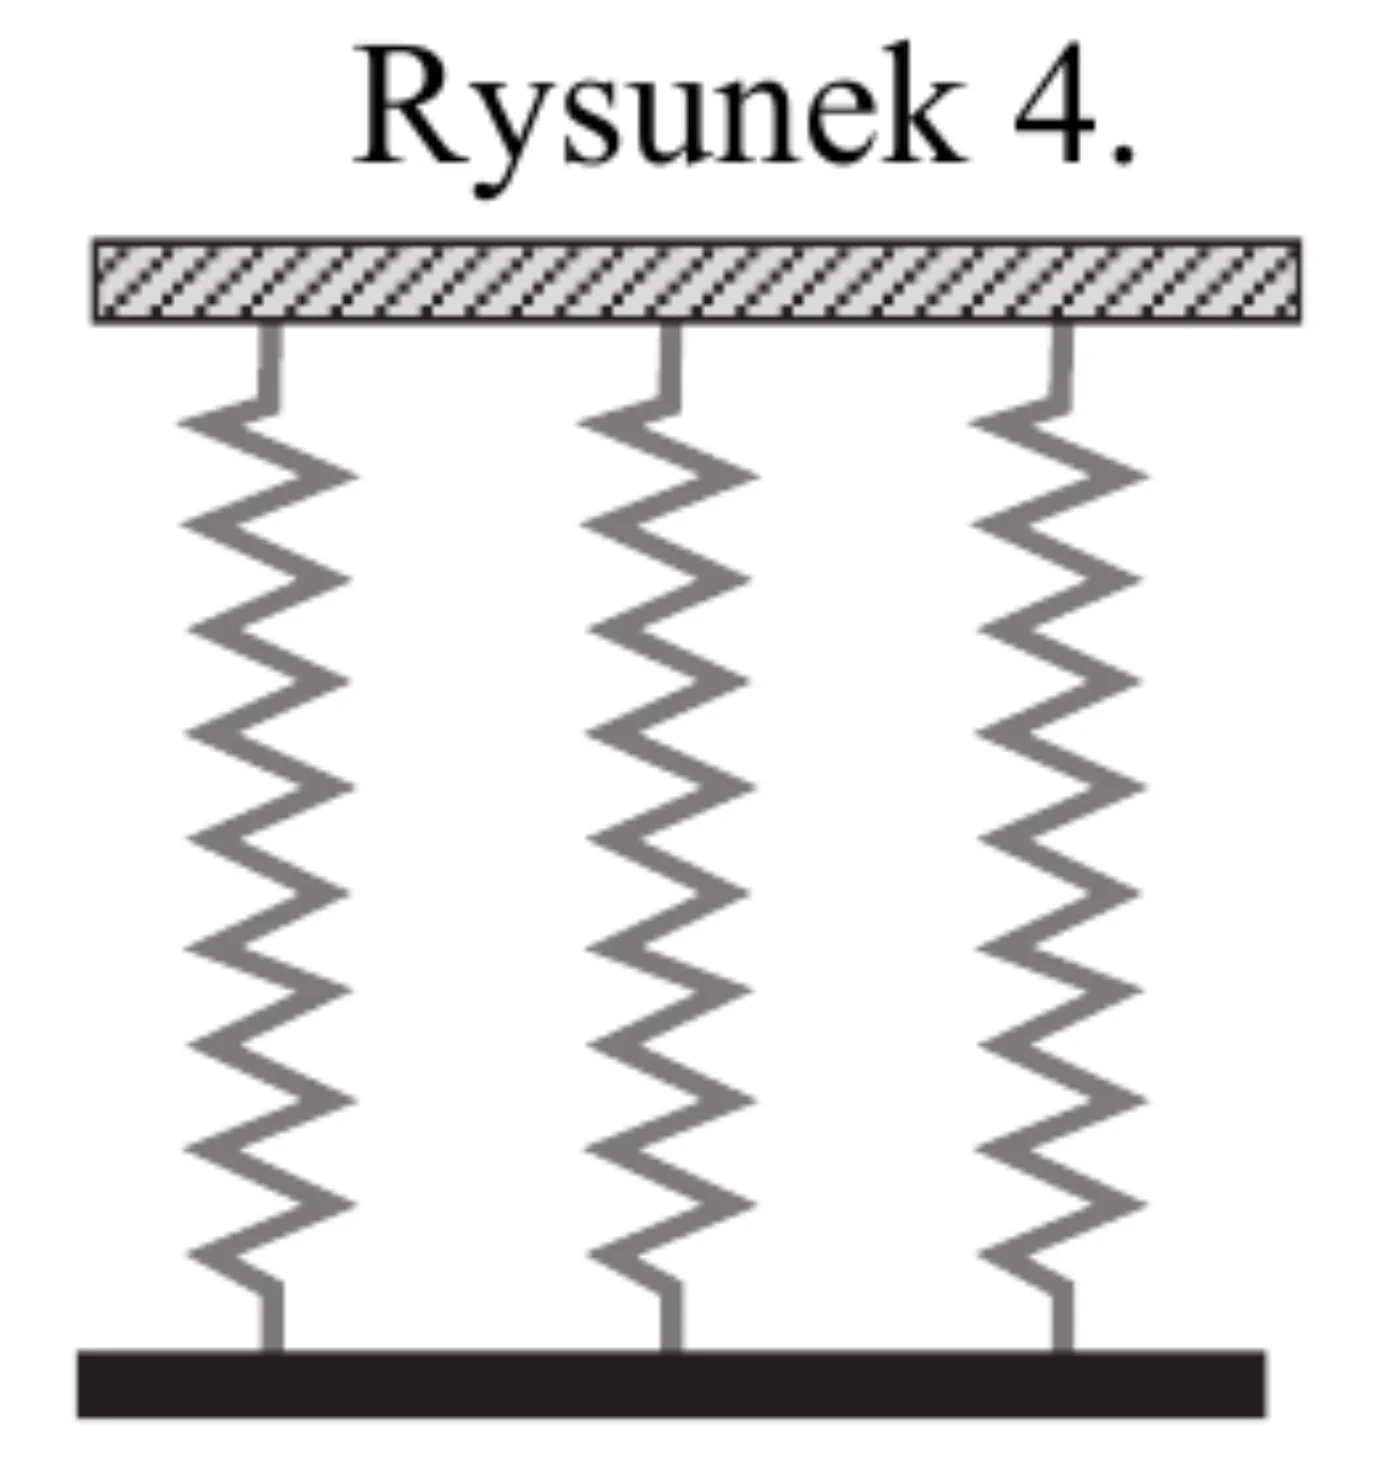
4 punktyPręt zawieszono poziomo na trzech identycznych, bardzo lekkich sprężynach, których górne końce przymocowano do sufitu (zobacz rys. 1.). Następnie ten pręt wychylono w kierunku pionowym z położenia równowagi sił, po czym puszczono. Skutkiem tego pręt wraz z układem sprężyn został wprawiony w drgania o kierunku pionowym tak, że położenie chwilowe pręta zawsze było poziome (zobacz rys. 2.–4.). Częstotliwość drgań opisanego układu była równa f1.
 Powiększ
 Powiększ
 Powiększ
 Powiększ
Następnie z układu usunięto środkową sprężynę (zobacz rys. 5.), a całość ponownie wprawiono w ruch drgający, podobny do opisanego powyżej. Częstotliwość drgań układu po usunięciu środkowej sprężyny była równa f2.
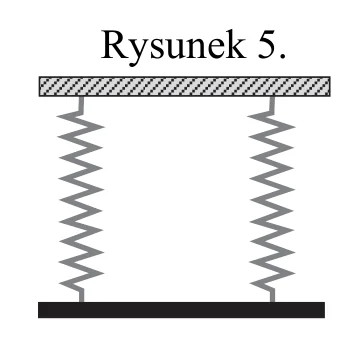 Powiększ
Oblicz stosunek częstotliwości . Uzyskany wynik liczbowy zapisz z dokładnością do czterech cyfr znaczących. Pomiń opory ruchu.
Korepetytor
Nie wiesz, jak ruszyć? Korepetytor zna to zadanie i poprowadzi Cię krok po kroku, bez gotowca.
5 rozmów · bez karty · Zaloguj się
Sprawdź się
Jak poszło?
Pokaż rozwiązanieUkryj rozwiązanie
Odpowiedź z klucza CKE
Przykładowe rozwiązanie, sposób 1.:
Krok 1.a. Wyznaczamy zastępczy współczynnik sprężystości dla układu trzech, a następnie dwóch sprężyn. Wszystkie sprężyny wychylają się z położenia równowagi sił o tę samą wartość y, zatem wypadkowa siła działająca na pręt ma postać: . Widzimy, że siła wypadkowa ma charakter siły harmonicznej: dla k1 = 3k. Podobnie określamy „zastępczy” współczynnik sprężystości dla układu z usuniętą środkową sprężyną:
Krok 1.b. Skorzystamy ze wzoru na częstotliwość lub częstość kołową drgań i zastosujemy go dla obu układów sprężyn: oraz
Krok 2. Obliczymy iloraz częstotliwości drgań:
Krok 3. Zapiszemy wynik z dokładnością do czterech cyfr znaczących:
Sposób 2.:
Krok 1.a. Skorzystamy ze wzoru na całkowitą energię mechaniczną oscylatora. Energia ta jest równa energii potencjalnej sprężystości oscylatora przy maksymalnym wychyleniu. Niech A1 oznacza amplitudę drgań układu trzech sprężyn, k – współczynnik sprężystości jednej sprężyny, k1 – współczynnik sprężystości układu trzech sprężyn. Analogiczne oznaczenia: A2 i k2 zastosujemy dla układu drgań dwóch sprężyn. Całkowita energia mechaniczna E1 drgań układu trzech sprężyn jest równa sumie całkowitych energii mechanicznych drgań każdej ze sprężyn: , a ponadto , zatem k1 = 3k.
Analogiczne obliczenia wykonujemy dla układu dwóch sprężyn: , a ponadto , zatem k2 = 2k.
Dalsze obliczenia wykonujemy jak w pierwszym sposobie rozwiązania.
Uwaga! W tej metodzie dopuszcza się założenie, że A1 = A2. W takim przypadku należy uznać wynikający z tego zapis: E1/E2 = k1/k2 = 3/2 jako równoważny zapisowi w kroku 1.a.
Schemat punktowania
prawidłowa metoda obliczenia ilorazu częstotliwości oraz prawidłowy wynik liczbowy zapisany bez jednostki i podany z dokładnością do czterech cyfr znaczących.
prawidłowa metoda i otrzymanie wyniku liczbowego w postaci lub podanie wyniku z dokładnością inną niż zapisana w poleceniu (np.: f1/f2 ≈ 1,2247 lub f1/f2 ≈ 1,22) albo wyniku źle zaokrąglonego (np. f1/f2 ≈ 1,224).
wykonanie kroku 1.a. oraz wykonanie kroku 1.b. dla obu układów sprężyn – wystarczy zapis: oraz .
prawidłowe wyznaczenie zastępczego współczynnika sprężystości dla układu trzech, a następnie dwóch sprężyn – wystarczy zapis: k1 = 3k i k2 = 2k (krok 1.a.)
LUB
– prawidłowe wyznaczenie siły wypadkowej działającej na pręt zawieszony na trzech, a następnie na dwóch sprężynach – wystarczy zapis: i (krok 1.a.)
LUB
– skorzystanie ze wzoru na częstotliwość lub częstość kołową drgań układu sprężyn wraz z uwzględnieniem rozróżnienia zastępczych współczynników sprężystości obu układów sprężyn – wystarczy zapis: albo albo (krok 1.b.)
LUB
– skorzystanie ze wzoru na okres drgań układu sprężyn łącznie ze związkiem okresu z częstotliwością wraz z uwzględnieniem rozróżnienia zastępczych współczynników sprężystości dla obu układów sprężyn – np. zapis oraz (krok 1.b.).
brak spełnienia powyższych kryteriów.
Uwaga! Uwzględnienie rozróżnienia współczynników sprężystości obu układów sprężyn należy uznać wtedy, gdy zastosowano oznaczenie indeksem, np.: albo wtedy, gdy zapisano wzór ogólny, np.: , a następnie wyznaczano k lub rozpisywano ten wzór dla każdego z układów sprężyn.
Komentarz. Sprężyny połączone równolegle mają współczynnik sprężystości będący sumą współczynników. Częstotliwość drgań zależy od pierwiastka kwadratowego ze stosunku współczynnika sprężystości do masy.