Zadanie 2.3, specimen 2023, fizyka rozszerzona
Darmowe konto pozwoli wrócić do niego później.
Zadanie
Wspólne informacje do wiązki zadań
Jednorodny walec o masie m i promieniu R obraca się z prędkością kątową ω0 względem swojej osi symetrii. Obracający się walec jest utrzymywany poziomo w ten sposób, że nie dotyka podłoża (zobacz rysunki 1. i 2.). Moment bezwładności walca względem jego osi symetrii jest równy .
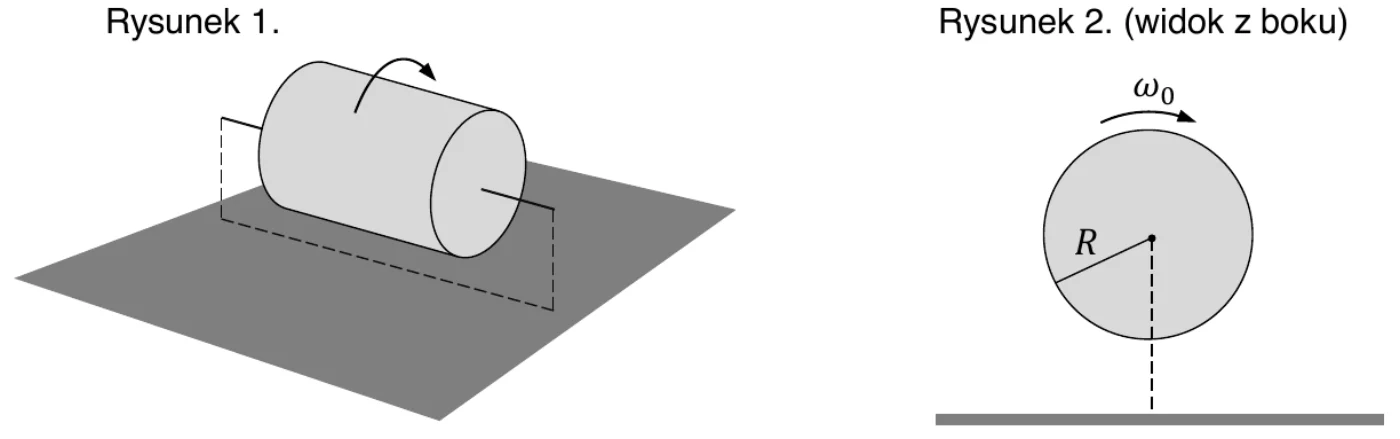 Powiększ
W pewnej chwili t0 = 0 obracający się walec położono na twardym, poziomym podłożu (zobacz rysunki 3. i 4.). Prędkość ruchu postępowego walca w chwili t0 była równa zero. Od tego momentu – na skutek ruchu obrotowego – walec toczył się przez pewien czas z poślizgiem.
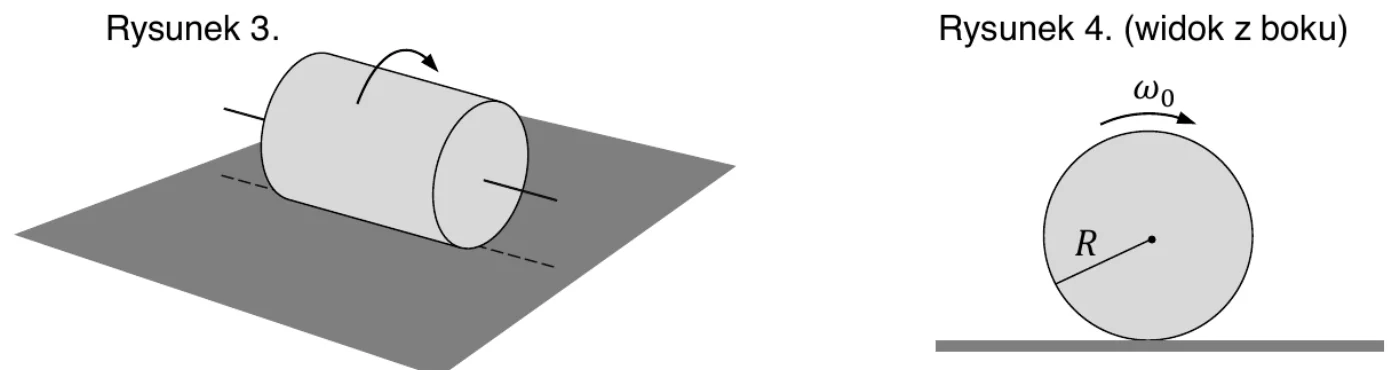 Powiększ
Uwzględnij tarcie kinetyczne (poślizgowe), ale pomiń inne opory ruchu. Przyjmij, że siła tarcia działająca na walec ma stałą wartość.
Polecenie
4 punktyW chwili t1, gdy poślizg walca ustał, środek walca osiągnął prędkość liniową o wartości v1 i prędkość kątową o wartości ω1.
Oblicz wartość liczbową ilorazu prędkości kątowych . Zapisz obliczenia.
Wskazówka: Podczas poślizgu a ≠ ϵR, gdzie a jest wartością przyśpieszenia liniowego walca, ϵ jest wartością przyśpieszenia kątowego walca.
Korepetytor
Nie wiesz, jak ruszyć? Korepetytor zna to zadanie i poprowadzi Cię krok po kroku, bez gotowca.
5 rozmów · bez karty · Zaloguj się
Sprawdź się
Jak poszło?
Pokaż rozwiązanieUkryj rozwiązanie
Odpowiedź z klucza CKE
Do momentu ustania poślizgu walec przyśpiesza w ruchu postępowym i coraz wolniej się obraca. Kinematyczne równania ruchu walca (jednostajnie przyśpieszonego postępowego i jednostajnie opóźnionego obrotowego):
1) v1 = at
2) ω1 = ω0 − ϵt
W chwili ustania poślizgu prędkość liniowa i kątowa są związane zależnością:
3) v1 = ω1R
Z równań 1) i 2) eliminujemy czas, a następnie korzystamy z równania 3):
4) ⇒ 5)
6)
Stosunek wyznaczamy z dynamicznych równań ruchu walca. W kierunku poziomym działa tylko siła tarcia, a wypadkowy moment siły to moment siły tarcia:
7) ma = T
8) Iϵ = TR ⇒ 9)
Z równań 7) i 9) po wyeliminowaniu siły tarcia:
10) 11)
Po podstawieniu 11) do 5):
Schemat punktowania
poprawna metoda obliczenia ilorazu prędkości kątowych ω1 i ω0 oraz podanie prawidłowego wyniku liczbowego.
wyprowadzenie z dynamicznych równań ruchu zależności między przyśpieszeniem kątowym oraz liniowym walca (zależności równoważnej do ) oraz wyprowadzenie z kinematycznych równań ruchu (z użyciem związku v1 = ω1R) zależności między prędkościami kątowymi ω1 a ω0 z wyeliminowanym czasem.
poprawne zapisanie kinematycznych oraz dynamicznych równań ruchu postępowego i obrotowego walca
LUB
– wyprowadzenie z kinematycznych równań ruchu (z użyciem związku v1 = ω1R) zależności między prędkościami kątowymi ω1 a ω0 z wyeliminowanym czasem (np. jak w równaniu 5) lub równoważnie)
LUB
– wyprowadzenie z dynamicznych równań ruchu zależności między przyśpieszeniem kątowym oraz liniowym walca: lub zależności równoważnej.
poprawne zapisanie kinematycznych równań ruchu postępowego i obrotowego walca (np. takich jak równania 1) i 2) lub równoważnych)
LUB
– poprawne zapisanie dynamicznych równań ruchu postępowego i obrotowego walca (np. takich jak równania 7) i 8) lub równoważnych).
rozwiązanie, w którym zastosowano niepoprawną metodę, albo brak rozwiązania.
Komentarz. Podczas poślizgu a ≠ ϵR oraz v ≠ ωR. Poślizg ustaje, gdy zostanie spełniony warunek v1 = ω1R.