Zadanie 2.2, matura maj 2024, fizyka rozszerzona
Darmowe konto pozwoli wrócić do niego później.
Zadanie
Wspólne informacje do wiązki zadań
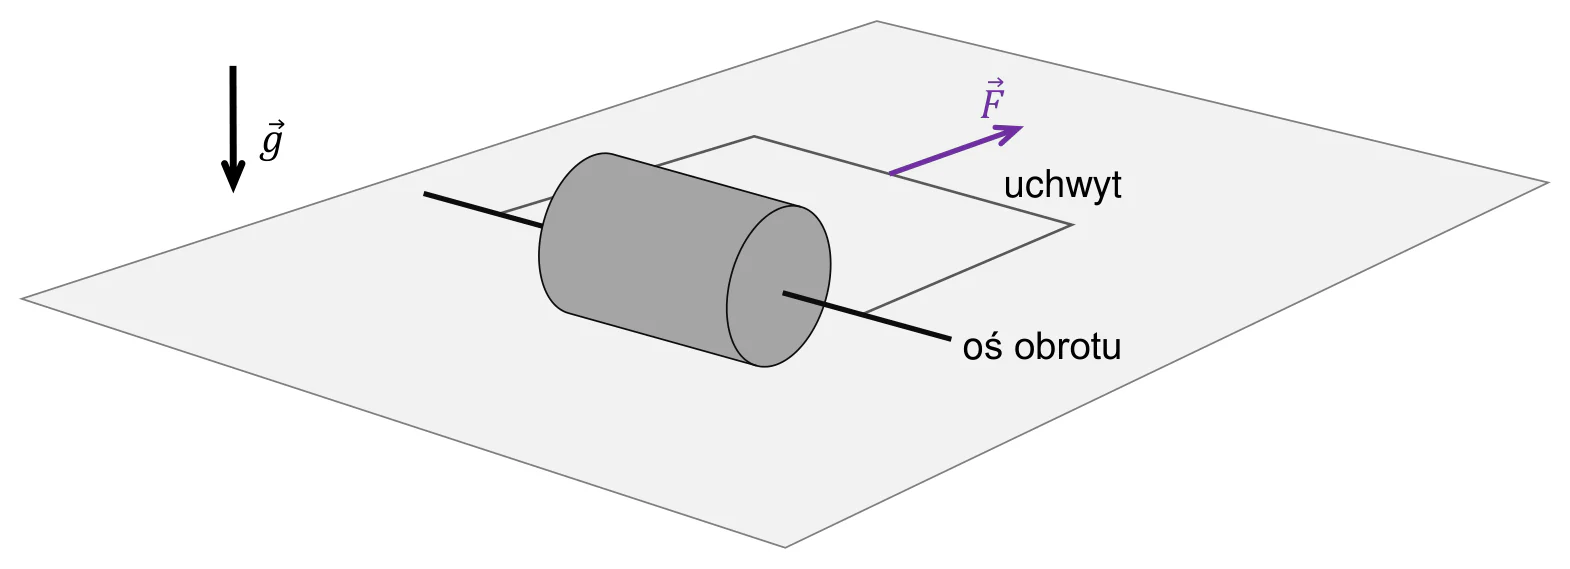
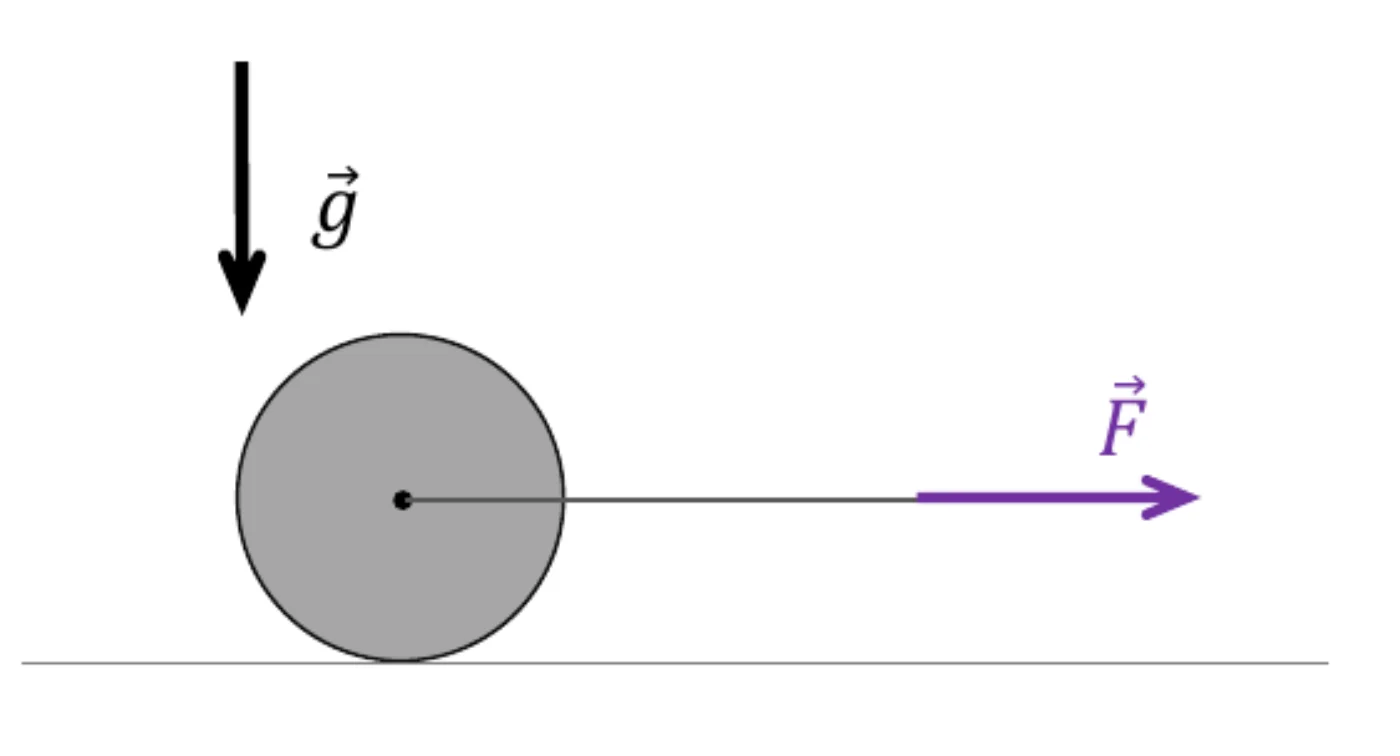
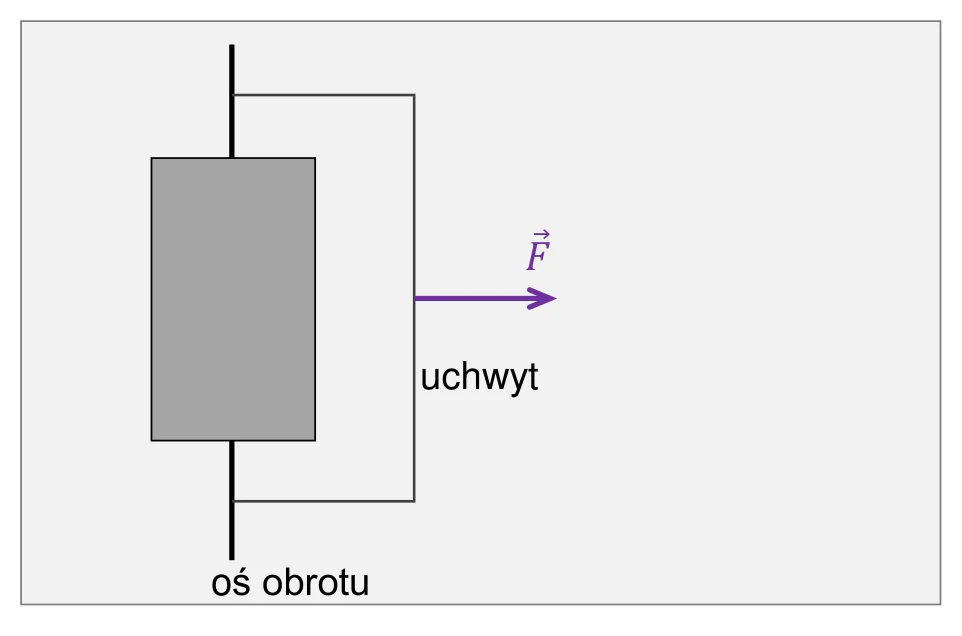
Jednorodny walec o masie m = 10 kg i promieniu R był ciągnięty siłą o wartości F = 30 N po płaskiej poziomej powierzchni. Siła była przyłożona poziomo do uchwytu i prostopadle do osi obrotu walca (zobacz rysunki 1.–3.).
Do analizy zagadnienia przyjmij model zjawiska, w którym:
• walec toczył się bez poślizgu
• w kierunku poziomym na walec działały tylko: stała siła tarcia statycznego oraz siła
• siła tarcia między walcem a powierzchnią nie osiągnęła wartości maksymalnej
• pomijamy inne (tzn. oprócz tarcia statycznego) opory ruchu
• moment bezwładności walca względem jego osi obrotu – będącej osią symetrii walca – wyraża się wzorem:
• ruch walca rozpatrujemy w inercjalnym układzie odniesienia związanym z ziemią, w jednorodnym, ziemskim polu grawitacyjnym
• pomijamy masę osi obrotu walca i masę jej uchwytu.
Rysunek 1. (widok z perspektywy)
 Powiększ
Rysunek 2. (widok z boku)
 Powiększ
Rysunek 3. (widok z góry)
 Powiększ
Polecenie
3 punktyOblicz wartość przyśpieszenia (liniowego) środka masy walca. Zapisz obliczenia.
Korepetytor
Nie wiesz, jak ruszyć? Korepetytor zna to zadanie i poprowadzi Cię krok po kroku, bez gotowca.
5 rozmów · bez karty · Zaloguj się
Sprawdź się
Jak poszło?
Pokaż rozwiązanieUkryj rozwiązanie
Odpowiedź z klucza CKE
a = 2 m/s2
Sposób 1. (zastosowanie zasad dynamiki)
Na walec w kierunku poziomym działają siła tarcia statycznego oraz siła ; siła tarcia ma niezerowy moment względem osi obrotu walca. Równania z II zasady dynamiki dla ruchu postępowego i obrotowego (względem osi symetrii):
ma = F − T oraz I0ϵ = RT
Związek a = ϵR (toczenie bez poślizgu) i wzór na moment bezwładności:
→
→ →
Sposób 2. (zastosowanie metody chwilowej osi obrotu)
Chwilowa oś obrotu zawiera odcinek styczności walca z podłożem; moment siły tarcia względem tej osi jest równy zero, a siła przyłożona do środka masy ma ramię R:
Ichwϵ = FR
Z twierdzenia Steinera:
→ →
Sposób 3. (zastosowanie twierdzenia o pracy sił i momentów sił)
Twierdzenie o pracy siły wypadkowej i zmianie energii kinetycznej ruchu postępowego:
Twierdzenie o pracy wypadkowego momentu sił i zmianie energii kinetycznej ruchu obrotowego: →
Po dodaniu stronami (prace siły tarcia statycznego i jej momentu się znoszą):
Ruch jednostajnie przyśpieszony bez prędkości początkowej: v2 = 2as
→
Schemat punktowania
Sposób 1.
poprawna metoda obliczenia wartości przyśpieszenia liniowego walca oraz podanie prawidłowego wyniku liczbowego z jednostką: a = 2 m/s2
poprawne zapisanie równania ruchu wyrażającego II zasadę dynamiki dla ruchu postępowego walca oraz zapisanie równania ruchu wyrażającego II zasadę dynamiki dla ruchu obrotowego walca, oraz uwzględnienie wartości F i T sił , w obu równaniach ruchu, oraz uwzględnienie związku między przyśpieszeniem liniowym a przyśpieszeniem kątowym walca, np. ma = F − T oraz
poprawne zapisanie równania ruchu wyrażającego II zasadę dynamiki dla ruchu postępowego walca oraz zapisanie równania ruchu wyrażającego II zasadę dynamiki dla ruchu obrotowego walca względem osi symetrii, oraz zapisanie wartości siły wypadkowej jako Fw = F − T lub zapisanie wzoru na moment siły tarcia M = RT, np. ma = F − T oraz Iϵ = M, albo ma = Fw oraz Iϵ = RT
rozwiązanie, w którym zastosowano niepoprawną metodę, albo brak rozwiązania.
Sposób 2.
poprawna metoda obliczenia wartości przyśpieszenia liniowego walca oraz podanie prawidłowego wyniku liczbowego z jednostką: a = 2 m/s2
poprawne zapisanie równania ruchu (z uwzględnieniem siły ) wyrażającego II zasadę dynamiki dla ruchu obrotowego walca względem chwilowej osi obrotu oraz uwzględnienie związku między przyśpieszeniem liniowym a przyśpieszeniem kątowym walca, oraz uwzględnienie związku między momentem bezwładności walca względem chwilowej osi obrotu a I0, np. oraz Ichw = I0 + mR2
poprawne zapisanie równania ruchu (z uwzględnieniem wzoru na moment siły) wyrażającego II zasadę dynamiki dla ruchu obrotowego walca względem chwilowej osi obrotu oraz uwzględnienie (np. poprzez oznaczenie), że moment bezwładności walca względem chwilowej osi obrotu jest różny od I0, np. Ichwϵ = RF
rozwiązanie, w którym zastosowano niepoprawną metodę, albo brak rozwiązania.
Sposób 3.
poprawna metoda obliczenia wartości przyśpieszenia liniowego walca oraz podanie prawidłowego wyniku liczbowego z jednostką: a = 2 m/s2
zapisanie równania wynikającego z twierdzenia o pracy mechanicznej całkowitej i zmianie energii kinetycznej całkowitej oraz zastosowanie/wykorzystanie wyrażenia na tę pracę całkowitą (równą pracy siły ), oraz zastosowanie/wykorzystanie w tym równaniu wzorów na energię kinetyczną ruchu postępowego walca i energię kinetyczną ruchu obrotowego walca, oraz wykorzystanie związku między prędkością kątową i liniową (dla toczenia się bez poślizgu), np. oraz v = ωR, albo w jednym równaniu
LUB
– zapisanie równania wynikającego z twierdzenia o pracy mechanicznej całkowitej i zmianie energii kinetycznej całkowitej oraz zastosowanie/wykorzystanie wyrażenia na tę pracę całkowitą (równą pracy siły ), oraz zastosowanie/wykorzystanie w tym równaniu wzorów na energię kinetyczną ruchu postępowego walca i energię kinetyczną ruchu obrotowego walca, oraz wykorzystanie związku między przyśpieszeniem a drogą i prędkością w ruchu jednostajnie przyśpieszonym bez prędkości początkowej, np. oraz 2as = v2, albo w jednym równaniu
zapisanie równania wynikającego z twierdzenia o pracy mechanicznej całkowitej i zmianie energii kinetycznej całkowitej oraz zastosowanie/wykorzystanie wyrażenia na tę pracę całkowitą (równą pracy siły ), oraz wyodrębnienie w tym równaniu energii kinetycznej ruchu postępowego walca i energii kinetycznej ruchu obrotowego walca, np. Fs = ΔEkin post + ΔEkin obr
LUB
– zapisanie równania wynikającego z twierdzenia o pracy siły wypadkowej i zmianie energii kinetycznej ruchu postępowego oraz zapisanie równania wynikającego z twierdzenia o pracy wypadkowego momentu sił i zmianie energii kinetycznej ruchu obrotowego, oraz zapisanie/wykorzystanie wyrażeń definiujących pracę siły wypadkowej i pracę wypadkowego momentu siły, np. (F − T)s = ΔEkin post oraz RT ⋅ α = ΔEkin obr
rozwiązanie, w którym zastosowano niepoprawną metodę, albo brak rozwiązania.
Komentarz. Dopuszczone są trzy metody rozwiązania: zasady dynamiki, metoda chwilowej osi obrotu, twierdzenie o pracy sił i momentów sił.